Robot China Dikendalikan Pikiran, Begini Cara Kerja Teknologi BrainCo Sebuah perusahaan teknologi asal China memperkenalkan sistem yang memungkinkan manusia mengendalikan robot melalui aktivitas otak. Perintah diberikan tanpa menekan tombol, menggerakkan tuas, menyentuh layar, atau mengucapkan instruksi suara. Pengguna cukup memakai perangkat di kepala, lalu sistem menerjemahkan pola sinyal otak menjadi tindakan yang dapat dijalankan oleh robot.
Teknologi tersebut bernama Brain Controlled Robot AI Platform. Sistem ini dikembangkan oleh BrainCo, perusahaan antarmuka otak dan komputer yang berbasis di Hangzhou. BrainCo memperkenalkannya dalam World Artificial Intelligence Conference di Shanghai pada Jumat, 17 Juli 2026. Perusahaan mengklaim produk tersebut sebagai platform terintegrasi pertama yang menghubungkan perintah dari aktivitas otak langsung dengan berbagai jenis robot.
Sebutan robot yang dikendalikan pikiran memang terdengar seperti teknologi dalam film fiksi ilmiah. Namun, perangkat tersebut tidak benar benar mengetahui seluruh isi pikiran manusia. Sistem hanya mengenali pola aktivitas listrik tertentu yang telah dipelajari sebelumnya, kemudian mencocokkannya dengan perintah yang tersedia.
BrainCo Tidak Hanya Memperkenalkan Satu Robot
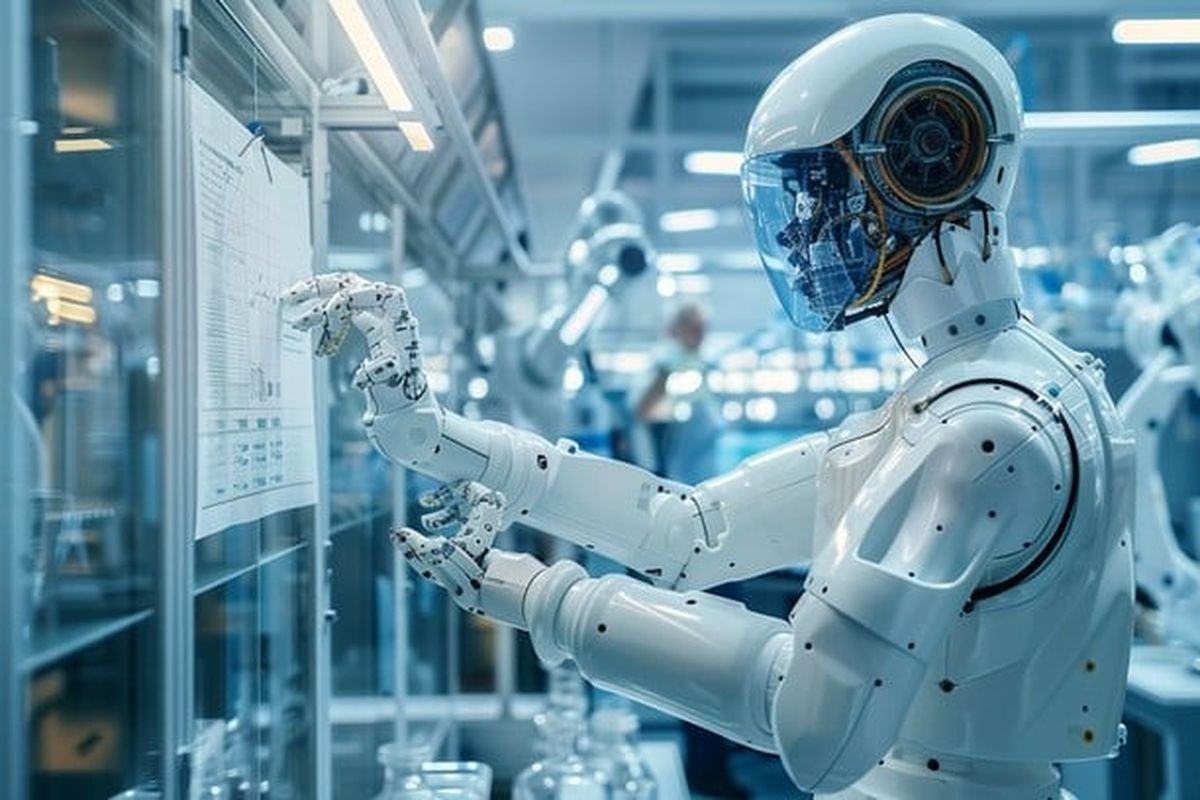
Produk yang diperkenalkan BrainCo bukan satu unit robot dengan bentuk khusus. Perusahaan membangun sebuah platform yang dapat dihubungkan dengan perangkat buatan produsen lain. Sistem tersebut dirancang agar dapat dipakai pada lengan robot, robot humanoid, robot berkaki empat, dan sejumlah mesin yang menerima instruksi digital.
Pendekatan berbasis platform memberi BrainCo ruang untuk bekerja dengan lebih banyak perangkat. Perusahaan tidak harus membuat seluruh bagian robot dari awal. BrainCo berfokus pada hubungan antara manusia, algoritma kecerdasan buatan, dan sistem kendali mesin.
Lengan Robot Bisa Mengambil Cangkir
Dalam penjelasan yang disampaikan saat peluncuran, BrainCo memberikan contoh berupa lengan robot yang mengambil cangkir atau apel berdasarkan sinyal otak pengguna. Pengguna membayangkan tindakan tertentu, headset menangkap aktivitas listriknya, lalu algoritma mengubah hasil pembacaan menjadi instruksi untuk lengan robot.
Gerakan tersebut tidak terjadi hanya karena seseorang memikirkan cangkir secara acak. Sistem harus mengetahui pola yang diasosiasikan dengan tindakan tertentu. Pengguna juga memerlukan proses penyesuaian agar perangkat dapat membedakan keinginan mengambil benda, berhenti, bergerak ke arah lain, atau memilih objek.
Kemampuan mengambil benda mempunyai nilai penting karena pekerjaan robot sering membutuhkan gerakan tangan yang akurat. Kesalahan beberapa sentimeter dapat membuat benda jatuh, rusak, atau tidak berhasil dipegang. Karena itu, kecanggihan sistem tidak hanya diukur dari keberhasilan membaca sinyal otak, tetapi juga dari ketepatan robot menjalankan instruksi.
Headset EEG Menangkap Aktivitas Listrik Otak
BrainCo menggunakan teknologi electroencephalography atau EEG. Sensor ditempatkan pada headset yang dipakai di kepala. Perangkat tersebut mendeteksi aktivitas listrik yang muncul ketika sel saraf bekerja dan berkomunikasi. Data yang terkumpul kemudian dikirim ke perangkat pemrosesan untuk dianalisis.
EEG telah digunakan dalam penelitian medis, pemeriksaan aktivitas otak, rehabilitasi, dan pengembangan antarmuka otak dengan komputer. Keunggulan utamanya adalah tidak memerlukan pembedahan. Sensor berada di permukaan kepala sehingga pengguna tidak harus menerima pemasangan elektroda di dalam jaringan otak.
Sinyal yang Tertangkap Masih Sangat Lemah
Sinyal listrik dari otak harus melewati jaringan tubuh, tulang tengkorak, dan kulit sebelum mencapai sensor. Akibatnya, data yang diterima headset relatif lemah dan mudah bercampur dengan gangguan. Kedipan mata, gerakan wajah, aktivitas otot, posisi sensor, keringat, dan kondisi lingkungan dapat memengaruhi hasil pembacaan.
Sistem memerlukan penyaringan untuk memisahkan aktivitas otak dari gangguan lain. Algoritma juga harus menentukan bagian data yang benar benar berhubungan dengan niat pengguna. Tahap ini menjadi salah satu pekerjaan tersulit dalam pengembangan antarmuka otak dan komputer noninvasif.
Kesalahan membaca sinyal tidak dapat dianggap ringan ketika robot beroperasi di dekat manusia. Instruksi yang keliru dapat membuat lengan robot mengambil benda yang salah atau bergerak pada waktu yang tidak diinginkan. Pengembang perlu menambahkan pembatas gerakan, tombol penghentian darurat, serta pemeriksaan ganda sebelum perintah tertentu dijalankan.
Kecerdasan Buatan Menafsirkan Niat Pengguna
Data mentah dari headset EEG belum dapat langsung digunakan untuk menggerakkan robot. BrainCo memakai algoritma kecerdasan buatan untuk menemukan pola di dalam sinyal tersebut. Sistem mencari kemiripan antara aktivitas otak yang sedang terdeteksi dan data latihan yang sebelumnya telah diberi keterangan.
Sebagai gambaran, pengguna dapat diminta membayangkan gerakan tangan kanan berulang kali. Sistem merekam pola aktivitas otak selama latihan itu. Proses yang sama dilakukan untuk tangan kiri, berhenti, memilih benda, atau tindakan lain. Setelah memiliki cukup data, algoritma mencoba mengenali perintah yang dimaksud saat pola serupa kembali muncul.
Setiap Pengguna Memerlukan Penyesuaian
Aktivitas otak tidak selalu sama pada setiap orang. Pola juga dapat berubah pada orang yang sama karena kelelahan, tingkat perhatian, posisi perangkat, atau kondisi tubuh. Penelitian mengenai EEG menunjukkan bahwa perubahan sinyal antarwaktu dan antarpengguna masih menjadi kendala bagi ketepatan serta keandalan antarmuka otak dan komputer.
Pengguna kemungkinan memerlukan sesi kalibrasi sebelum dapat mengendalikan robot dengan baik. Selama sesi tersebut, sistem belajar mengenali pola pribadi pengguna. Semakin banyak data yang tersedia, algoritma berpeluang memberi hasil lebih konsisten.
Proses latihan juga berjalan dua arah. Mesin mempelajari pola otak, sedangkan manusia belajar menghasilkan perintah mental yang mudah dikenali. Pengguna perlu menjaga perhatian dan mengulangi bentuk imajinasi gerakan secara konsisten.
Menurut penulis, istilah dikendalikan pikiran perlu dipahami secara hati hati. Sistem ini bukan alat yang bebas membaca isi kepala, melainkan penerjemah pola aktivitas otak yang sudah dilatih untuk menjalankan perintah tertentu.
Tidak Membutuhkan Chip yang Ditanam ke Otak
Perangkat BrainCo berbeda dari antarmuka otak invasif yang menggunakan elektroda di dalam kepala. Headset EEG dikenakan seperti perangkat wearable sehingga tidak memerlukan operasi. Cara ini dapat mengurangi risiko medis dan memungkinkan penggunaan oleh kelompok yang lebih luas.
Kelemahannya, kualitas sinyal EEG umumnya lebih rendah dibandingkan perangkat yang ditempatkan dekat jaringan otak. Antarmuka invasif dapat memperoleh data dengan ketelitian lebih tinggi, tetapi pemasangannya membutuhkan tindakan medis dan membawa risiko seperti infeksi, perdarahan, serta kerusakan jaringan.
Berbeda dari Teknologi Neuralink
Neuralink dikenal melalui pengembangan implan yang dimasukkan ke otak menggunakan robot bedah. Perangkat BrainCo tidak memakai pendekatan tersebut. BrainCo bergerak pada teknologi noninvasif dengan sensor di permukaan kepala, sementara Neuralink berfokus pada elektroda yang memiliki hubungan lebih dekat dengan sel saraf.
Perbedaan metode membuat sasaran penggunaannya juga dapat berbeda. Implan berpotensi memberi kendali lebih rinci bagi pasien dengan kelumpuhan berat, tetapi memerlukan pemeriksaan klinis ketat. Headset EEG lebih mudah dipasang dan dilepas, walaupun perintah yang dapat dikenali cenderung lebih terbatas.
BrainCo menyebut dirinya sebagai perusahaan yang berfokus pada antarmuka otak dan komputer noninvasif. Perusahaan didirikan pada 2015 dan pernah mengikuti program inkubasi Harvard Innovation Lab. Selain perangkat EEG, BrainCo telah mengembangkan tangan bionik, lutut bionik, serta produk pendukung rehabilitasi.
Robot Juga Membantu Mengumpulkan Data Latihan
Salah satu tujuan utama platform BrainCo adalah menghasilkan data berkualitas untuk pengembangan robot. Industri robot membutuhkan banyak contoh gerakan agar kecerdasan buatan dapat memahami cara memegang, memindahkan, menyusun, dan menggunakan benda.
BrainCo menjelaskan bahwa data dapat berasal dari pelaksanaan tugas oleh robot, demonstrasi manusia, dan simulasi virtual. Hasil dari ketiga sumber tersebut dikumpulkan untuk memperkaya latihan algoritma. Semakin beragam situasi yang direkam, semakin besar peluang robot menghadapi benda dan lingkungan yang berbeda.
Kekurangan Data Menjadi Persoalan Besar
Robot membutuhkan data yang jauh lebih rumit daripada chatbot. Model bahasa belajar dari teks, sedangkan robot harus memahami berat, jarak, bentuk, gesekan, tekanan, dan perubahan posisi benda. Informasi yang salah dapat menyebabkan gerakan gagal meskipun instruksi awal telah dipahami.
Data dari kendali otak dapat memberi tambahan informasi mengenai niat manusia sebelum tindakan terjadi. Robot tidak hanya melihat gerakan tangan operator, tetapi juga menerima sinyal yang berkaitan dengan tujuan tindakan. BrainCo berharap hubungan semacam ini membantu robot memahami manusia yang bekerja bersamanya.
Nyx He, mitra sekaligus wakil presiden senior BrainCo, mengatakan industri kecerdasan buatan fisik telah membuat kemajuan dalam kemampuan robot bekerja sendiri. Menurutnya, tantangan berikutnya terletak pada cara robot memahami manusia yang menjadi rekan kerjanya.
Peluang Besar untuk Membantu Penyandang Disabilitas
Teknologi kendali robot melalui otak paling mudah dikaitkan dengan kebutuhan penyandang disabilitas. Seseorang yang kesulitan menggerakkan tangan dapat memakai sinyal otak untuk mengendalikan lengan robot, kursi roda, komputer, atau perangkat rumah.
Uji antarmuka otak dan komputer di berbagai negara telah memungkinkan pasien dengan kelumpuhan menjalankan perangkat digital dan tangan robot. Di China, sejumlah percobaan juga membantu pasien serta orang dengan kehilangan anggota tubuh memperoleh sebagian kemampuan gerak atau mengendalikan peralatan.
Lengan robot yang menerima perintah mental dapat membantu seseorang mengambil minuman, membuka laci, memindahkan makanan, atau menyalakan peralatan. Pengguna tidak harus mengandalkan gerakan fisik yang mungkin sulit dilakukan.
Pekerjaan Berbahaya Bisa Dioperasikan dari Jarak Aman
Teknologi serupa juga dapat digunakan untuk mengendalikan mesin di daerah berbahaya. Robot dapat dikirim ke lokasi kebakaran, bangunan runtuh, fasilitas kimia, tambang, atau wilayah yang terpapar radiasi. Operator tetap berada di tempat aman dan mengarahkan tindakan melalui sistem kendali.
Namun, headset EEG belum tentu menggantikan pengendali tangan untuk semua pekerjaan. Tuas dan tombol masih lebih cepat serta akurat dalam banyak situasi. Kendali otak lebih masuk akal ketika tangan operator tidak dapat digunakan atau ketika perintah sederhana perlu diberikan tanpa gerakan fisik.
Di pabrik, robot dapat menerima arahan memilih benda atau berpindah tugas. Di gudang, operator dapat menentukan objek yang harus diambil. Dalam layanan kesehatan, perangkat dapat membantu pasien berkomunikasi dengan mesin pendukung.
Akurasi Masih Menjadi Ujian Utama
Publikasi awal mengenai platform BrainCo belum memberikan penjelasan rinci mengenai tingkat akurasi, waktu tanggapan, jumlah perintah yang tersedia, durasi kalibrasi, atau keberhasilan pada pengguna yang berbeda. Karena itu, kemampuan sistem dalam demonstrasi belum dapat langsung disamakan dengan pemakaian dalam lingkungan kerja.
Penelitian mengenai antarmuka EEG menunjukkan bahwa kendali noninvasif masih menghadapi persoalan ketepatan. Pemetaan perintah dapat terasa tidak alami dan hasil kendali belum selalu presisi. Semakin banyak pilihan gerakan yang diberikan, semakin sulit sistem membedakan satu pola dari pola lainnya.
Kecepatan Perintah Harus Dijaga
Robot perlu merespons cukup cepat agar pengguna merasa benar benar memegang kendali. Jeda yang terlalu panjang dapat menyulitkan pekerjaan. Akan tetapi, sistem juga tidak boleh terburu buru menjalankan sinyal yang belum dipastikan.
Pengembang perlu mencari keseimbangan antara kecepatan dan ketelitian. Untuk tindakan berisiko rendah, satu hasil pembacaan mungkin cukup. Untuk gerakan yang melibatkan benda tajam, suhu tinggi, atau manusia lain, sistem dapat meminta konfirmasi tambahan.
Kelelahan mental juga menjadi perhatian. Menghasilkan pola aktivitas otak tertentu secara berulang memerlukan konsentrasi. Jika pengguna kehilangan fokus setelah beberapa menit, ketepatan sistem dapat menurun.
Data Otak Memerlukan Perlindungan Ketat
Penggunaan EEG menghasilkan data biologis yang sangat pribadi. Rekaman tersebut dapat memuat informasi mengenai reaksi, perhatian, kondisi tubuh, serta pola yang dapat dikaitkan dengan individu. Ketika data dipakai untuk melatih kecerdasan buatan, perusahaan perlu menjelaskan tempat penyimpanan, lama penyimpanan, pihak yang mendapat akses, serta cara penghapusan.
Kajian mengenai privasi antarmuka otak dan komputer mengingatkan bahwa pengembangan produk sering melibatkan perusahaan, rumah sakit, universitas, dan penyedia komputasi. Perpindahan data di antara banyak pihak dapat menambah risiko kebocoran atau penggunaan di luar izin pemiliknya.
Penulis menilai keberhasilan robot menerima perintah dari otak harus berjalan bersama perlindungan data yang tegas. Teknologi akan sulit mendapat kepercayaan apabila pengguna tidak mengetahui ke mana rekaman aktivitas otaknya dikirim.
Perlindungan dapat dilakukan melalui enkripsi, pembatasan akses, penghapusan identitas, persetujuan yang mudah dipahami, dan pilihan untuk menarik data. Pengguna juga perlu diberi hak menolak apabila informasi hendak digunakan untuk tujuan lain.
China Mempercepat Pengembangan Antarmuka Otak
Peluncuran BrainCo berlangsung ketika China meningkatkan dukungan terhadap industri antarmuka otak dan komputer. Pemerintah China menargetkan terobosan pada teknologi utama pada 2027. Pada 2030, negara tersebut ingin memiliki ekosistem industri yang aman serta dua sampai tiga perusahaan dengan pengaruh global.
China juga memasukkan teknologi antarmuka otak dan komputer sebagai salah satu industri strategis bersama kecerdasan buatan fisik, komunikasi 6G, komputasi kuantum, dan sejumlah bidang teknologi tinggi lain. Para peneliti menilai penggunaan produk BCI di kalangan publik dapat meningkat dalam tiga sampai lima tahun apabila perangkat semakin matang.
Dukungan pemerintah mencakup pengembangan perangkat keras, cip pemrosesan sinyal, bahan elektroda, perangkat lunak, standar keselamatan, layanan kesehatan, dan kapasitas produksi. Pasar BCI China diperkirakan mencapai 5,58 miliar yuan pada 2027 menurut data yang dikutip Reuters.
BrainCo Harus Membuktikan Kemampuan di Luar Pameran
Demonstrasi di konferensi teknologi dapat menunjukkan bahwa gagasan bekerja dalam kondisi terkontrol. Tantangan yang lebih berat muncul ketika perangkat dipakai berulang kali oleh orang berbeda, di lokasi ramai, atau pada pekerjaan yang membutuhkan ketepatan tinggi.
BrainCo perlu menunjukkan hasil pengujian yang dapat diperiksa, termasuk persentase keberhasilan, jumlah pengguna, jenis tugas, variasi perangkat robot, dan keselamatan ketika sistem salah membaca perintah. Informasi mengenai harga serta jadwal pemasaran juga belum dijelaskan secara lengkap dalam pengumuman awal.
Kemampuan terhubung dengan robot pihak ketiga menjadi nilai penting, tetapi kompatibilitas harus dibuktikan. Setiap robot memiliki sistem operasi, sensor, kemampuan gerak, dan protokol komunikasi berbeda. Platform perlu menerjemahkan satu perintah mental ke dalam gerakan yang sesuai untuk masing masing mesin.
Robot humanoid mungkin harus menggerakkan bahu, siku, pergelangan, dan jari secara bersamaan. Robot anjing membutuhkan pengaturan keseimbangan tubuh. Lengan industri mengutamakan posisi serta kecepatan. Sistem BrainCo harus menyesuaikan instruksi tingkat tinggi dengan kemampuan fisik perangkat yang digunakan.
Pengumuman di Shanghai memperlihatkan bahwa kendali mesin tidak lagi hanya bergantung pada tangan, suara, atau layar. Headset EEG dan kecerdasan buatan mulai digunakan sebagai jalur baru antara niat manusia dan gerakan robot. Tahap berikutnya akan ditentukan oleh akurasi, keselamatan, kenyamanan, perlindungan data, serta kemampuan perangkat bekerja stabil di luar ruang demonstrasi.